设计命题
当设备状态、任务和告警分散在不同入口,操作者需要反复切换才能判断下一步。设计目标是把“能否执行、执行到哪、出错怎么办”放在同一条操作链中。
ROBOTICS · INTERACTION DESIGN
One workspace. Every robot.
01 / OVERVIEW
LanSync 是面向机器人协同操作的概念交互项目,将设备状态、任务分配、操作回执和异常恢复组织在同一工作空间。桌面端承载完整信息,移动端支持快速查看与任务跟进。
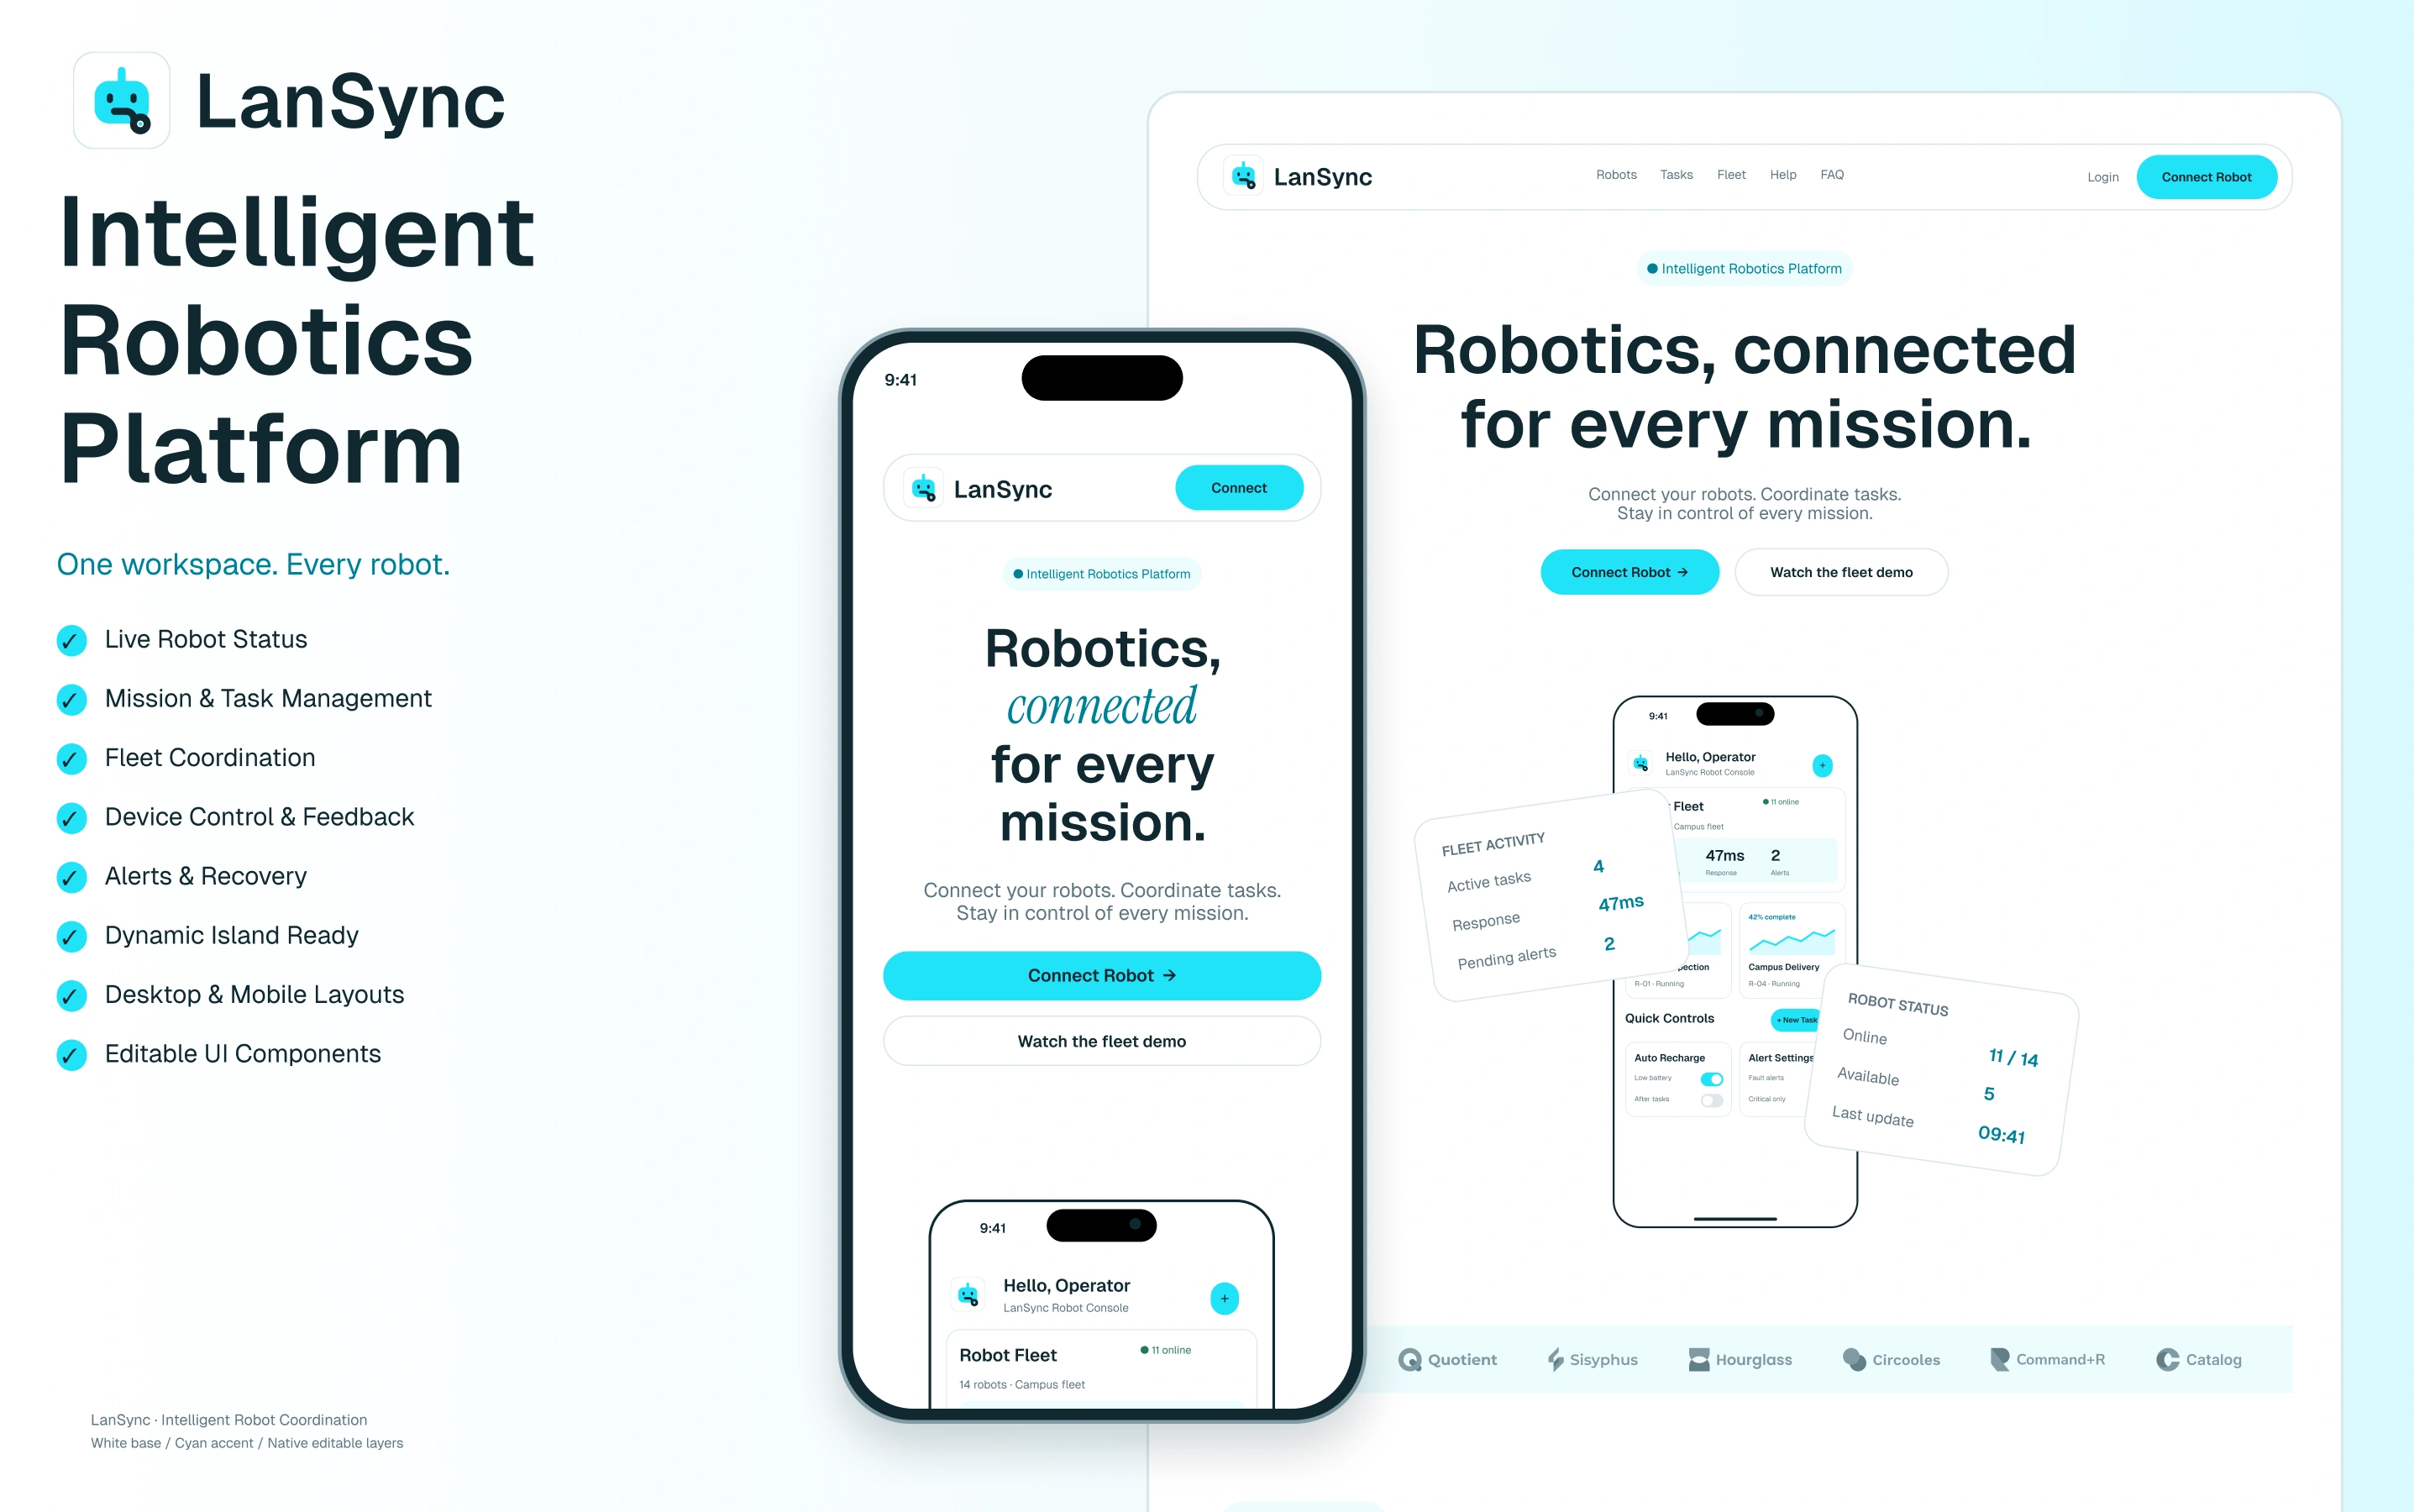
当设备状态、任务和告警分散在不同入口,操作者需要反复切换才能判断下一步。设计目标是把“能否执行、执行到哪、出错怎么办”放在同一条操作链中。
以机器人日常巡检、配送及任务跟进为概念场景。覆盖状态查看、任务创建、执行反馈与异常恢复;当前展示的是设计方案,尚未接入真实设备。
从任务链拆解信息需求,提出状态可信与回执清晰的假设,再落到工作台层级和移动端反馈。最终通过任务测试验证理解程度,而非仅评价视觉效果。
02 / PROBLEM & POSITIONING
围绕状态是否最新、设备为何匹配、命令是否接收、异常如何恢复四个问题,建立清晰、可信、可追溯的信息层级。图中的比例来自模拟任务漏斗,用于说明分析方法;用户访谈与可用性测试仍待开展。
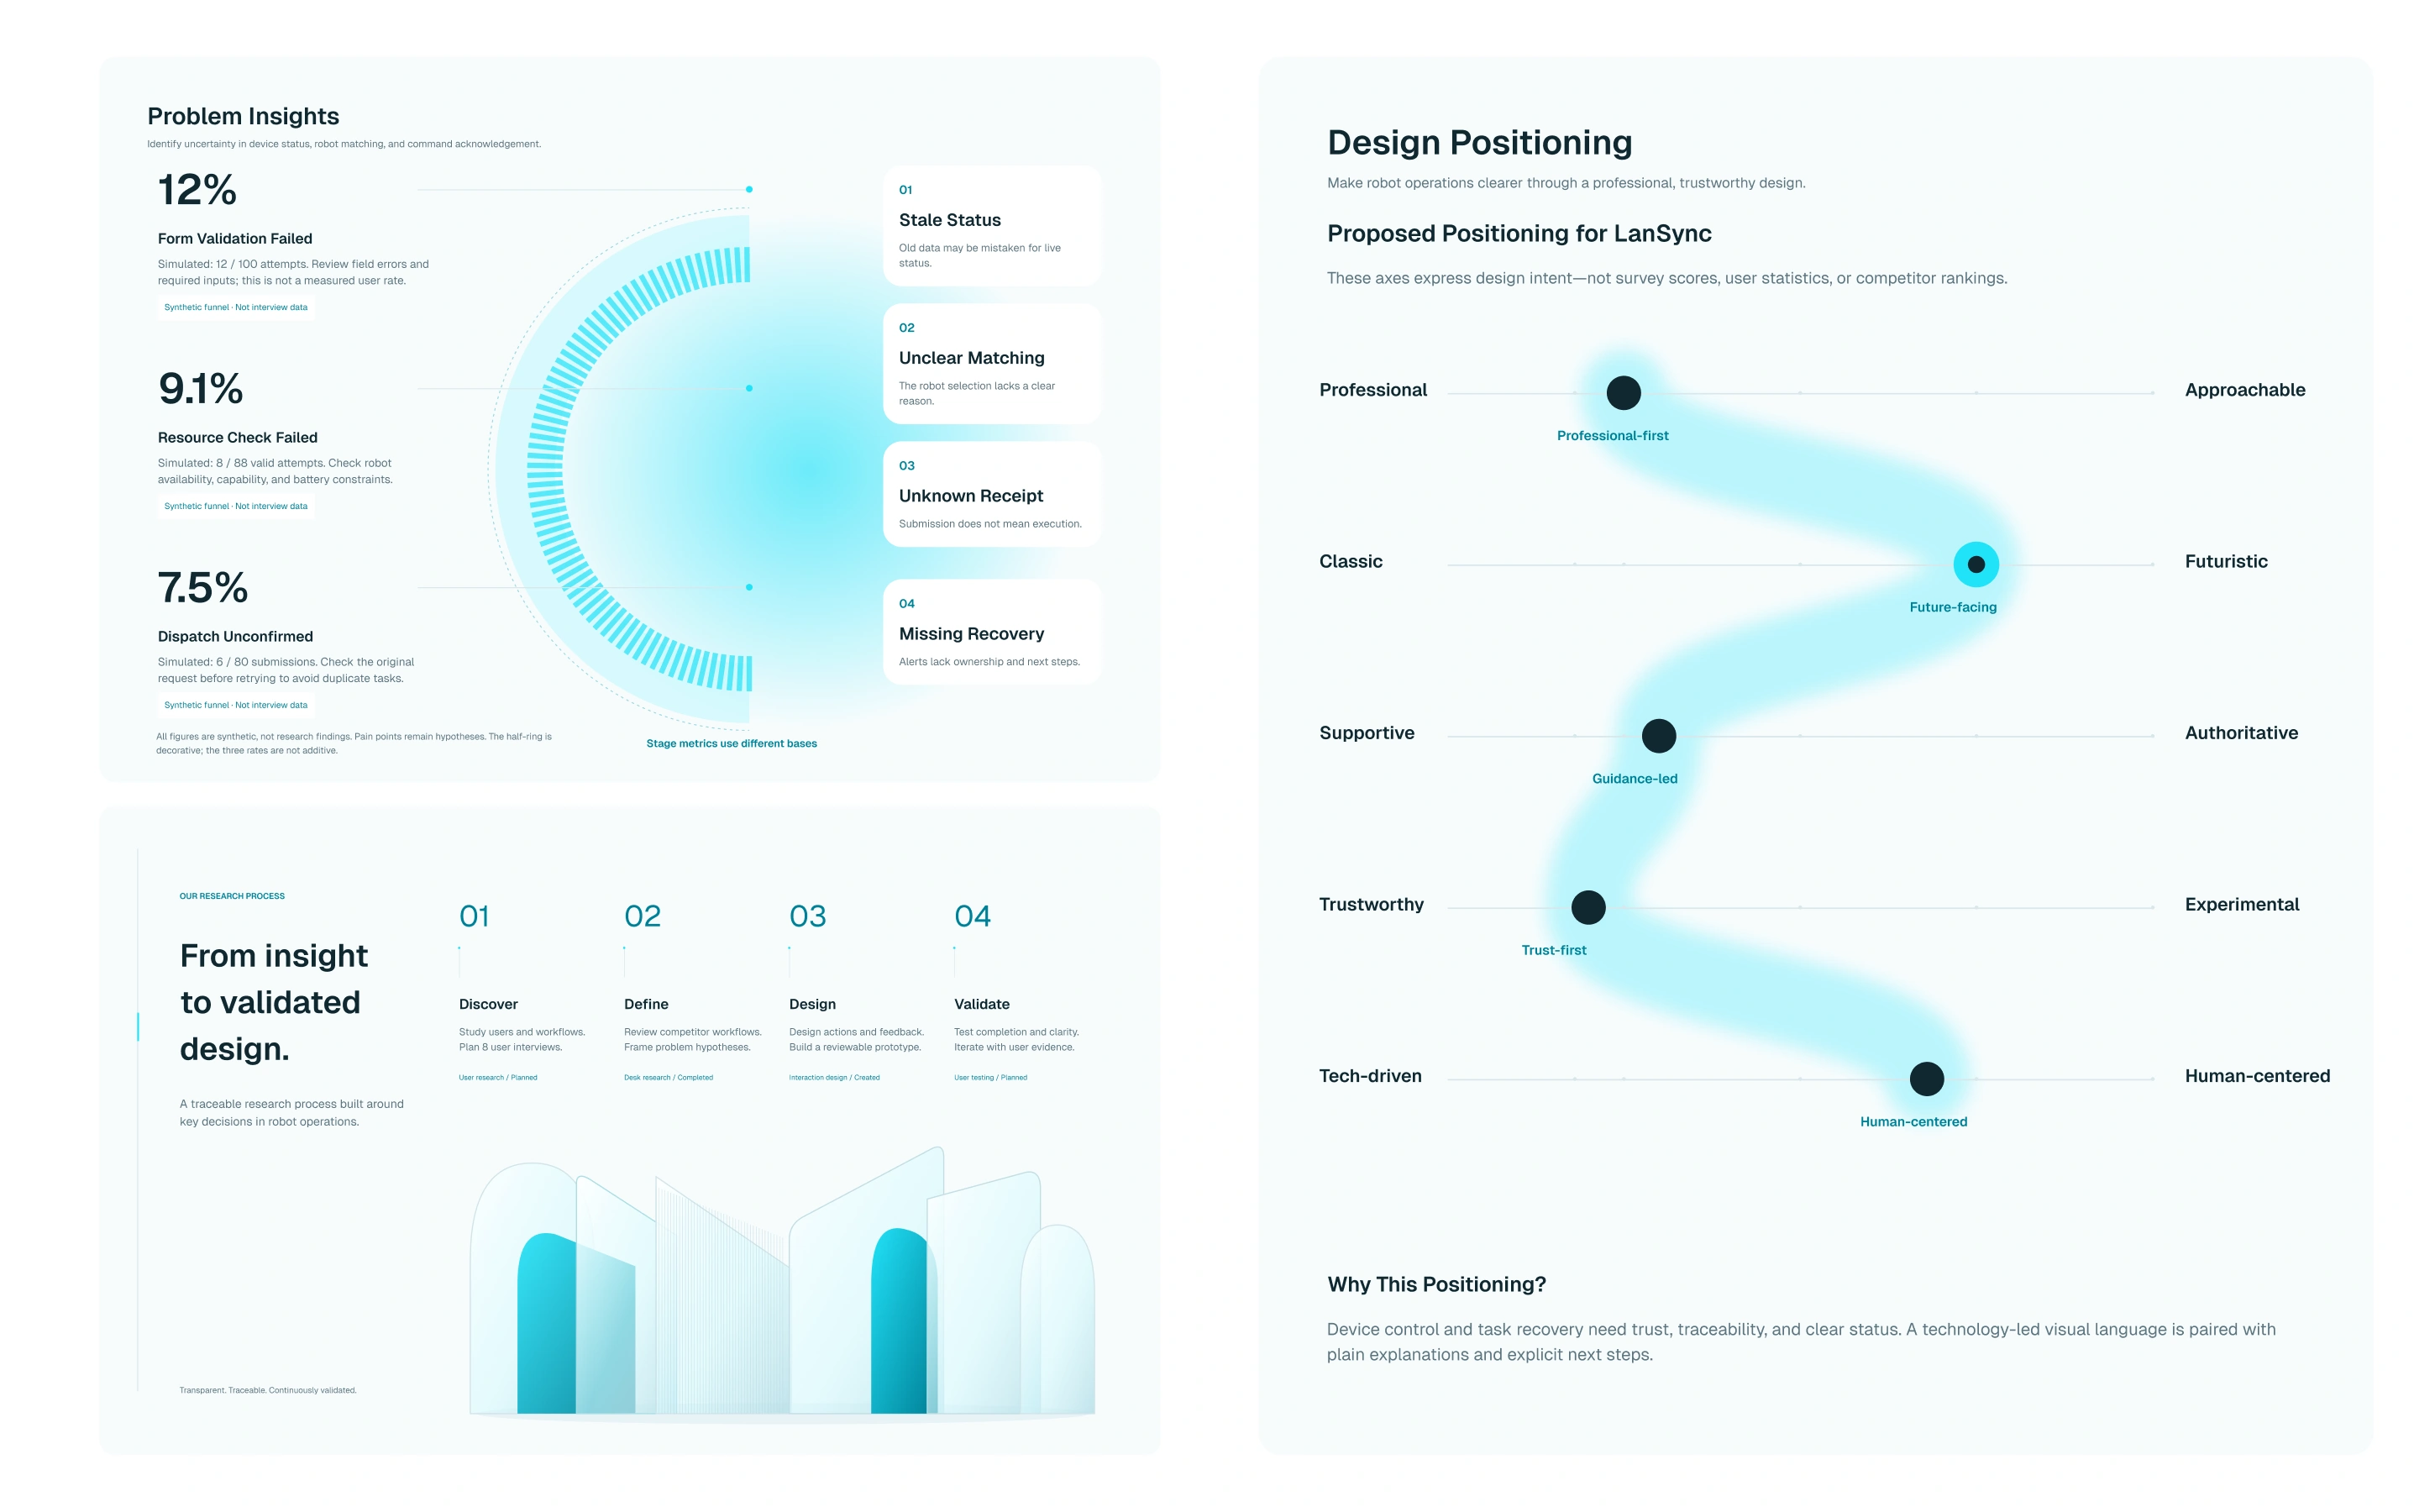
REASONING / 从问题到设计动作
| 问题假设 | 可能造成的影响 | 设计回应 | 验证方式 |
|---|---|---|---|
| 状态是否最新? | 把旧数据当作实时状态 | 同时显示连接、更新时间与过期标记 | 观察用户能否识别不可用设备 |
| 为什么匹配该设备? | 选择后仍不确定能否执行 | 解释能力、电量、占用等匹配依据 | 让用户复述选择理由 |
| 提交是否等于开始? | 反复点击,产生重复任务 | 区分提交中、已接收与执行中 | 记录重复提交与状态误读 |
| 异常后怎么继续? | 只有告警,缺少恢复路径 | 明确受影响任务、原因及下一步 | 观察异常恢复任务是否完成 |
研究边界:以上为待验证的问题假设。图中 12%、9.1%、7.5% 来自不同阶段的模拟样本,分母不同,不可相加,也不代表真实用户比例。
03 / CROSS-DEVICE EXPERIENCE
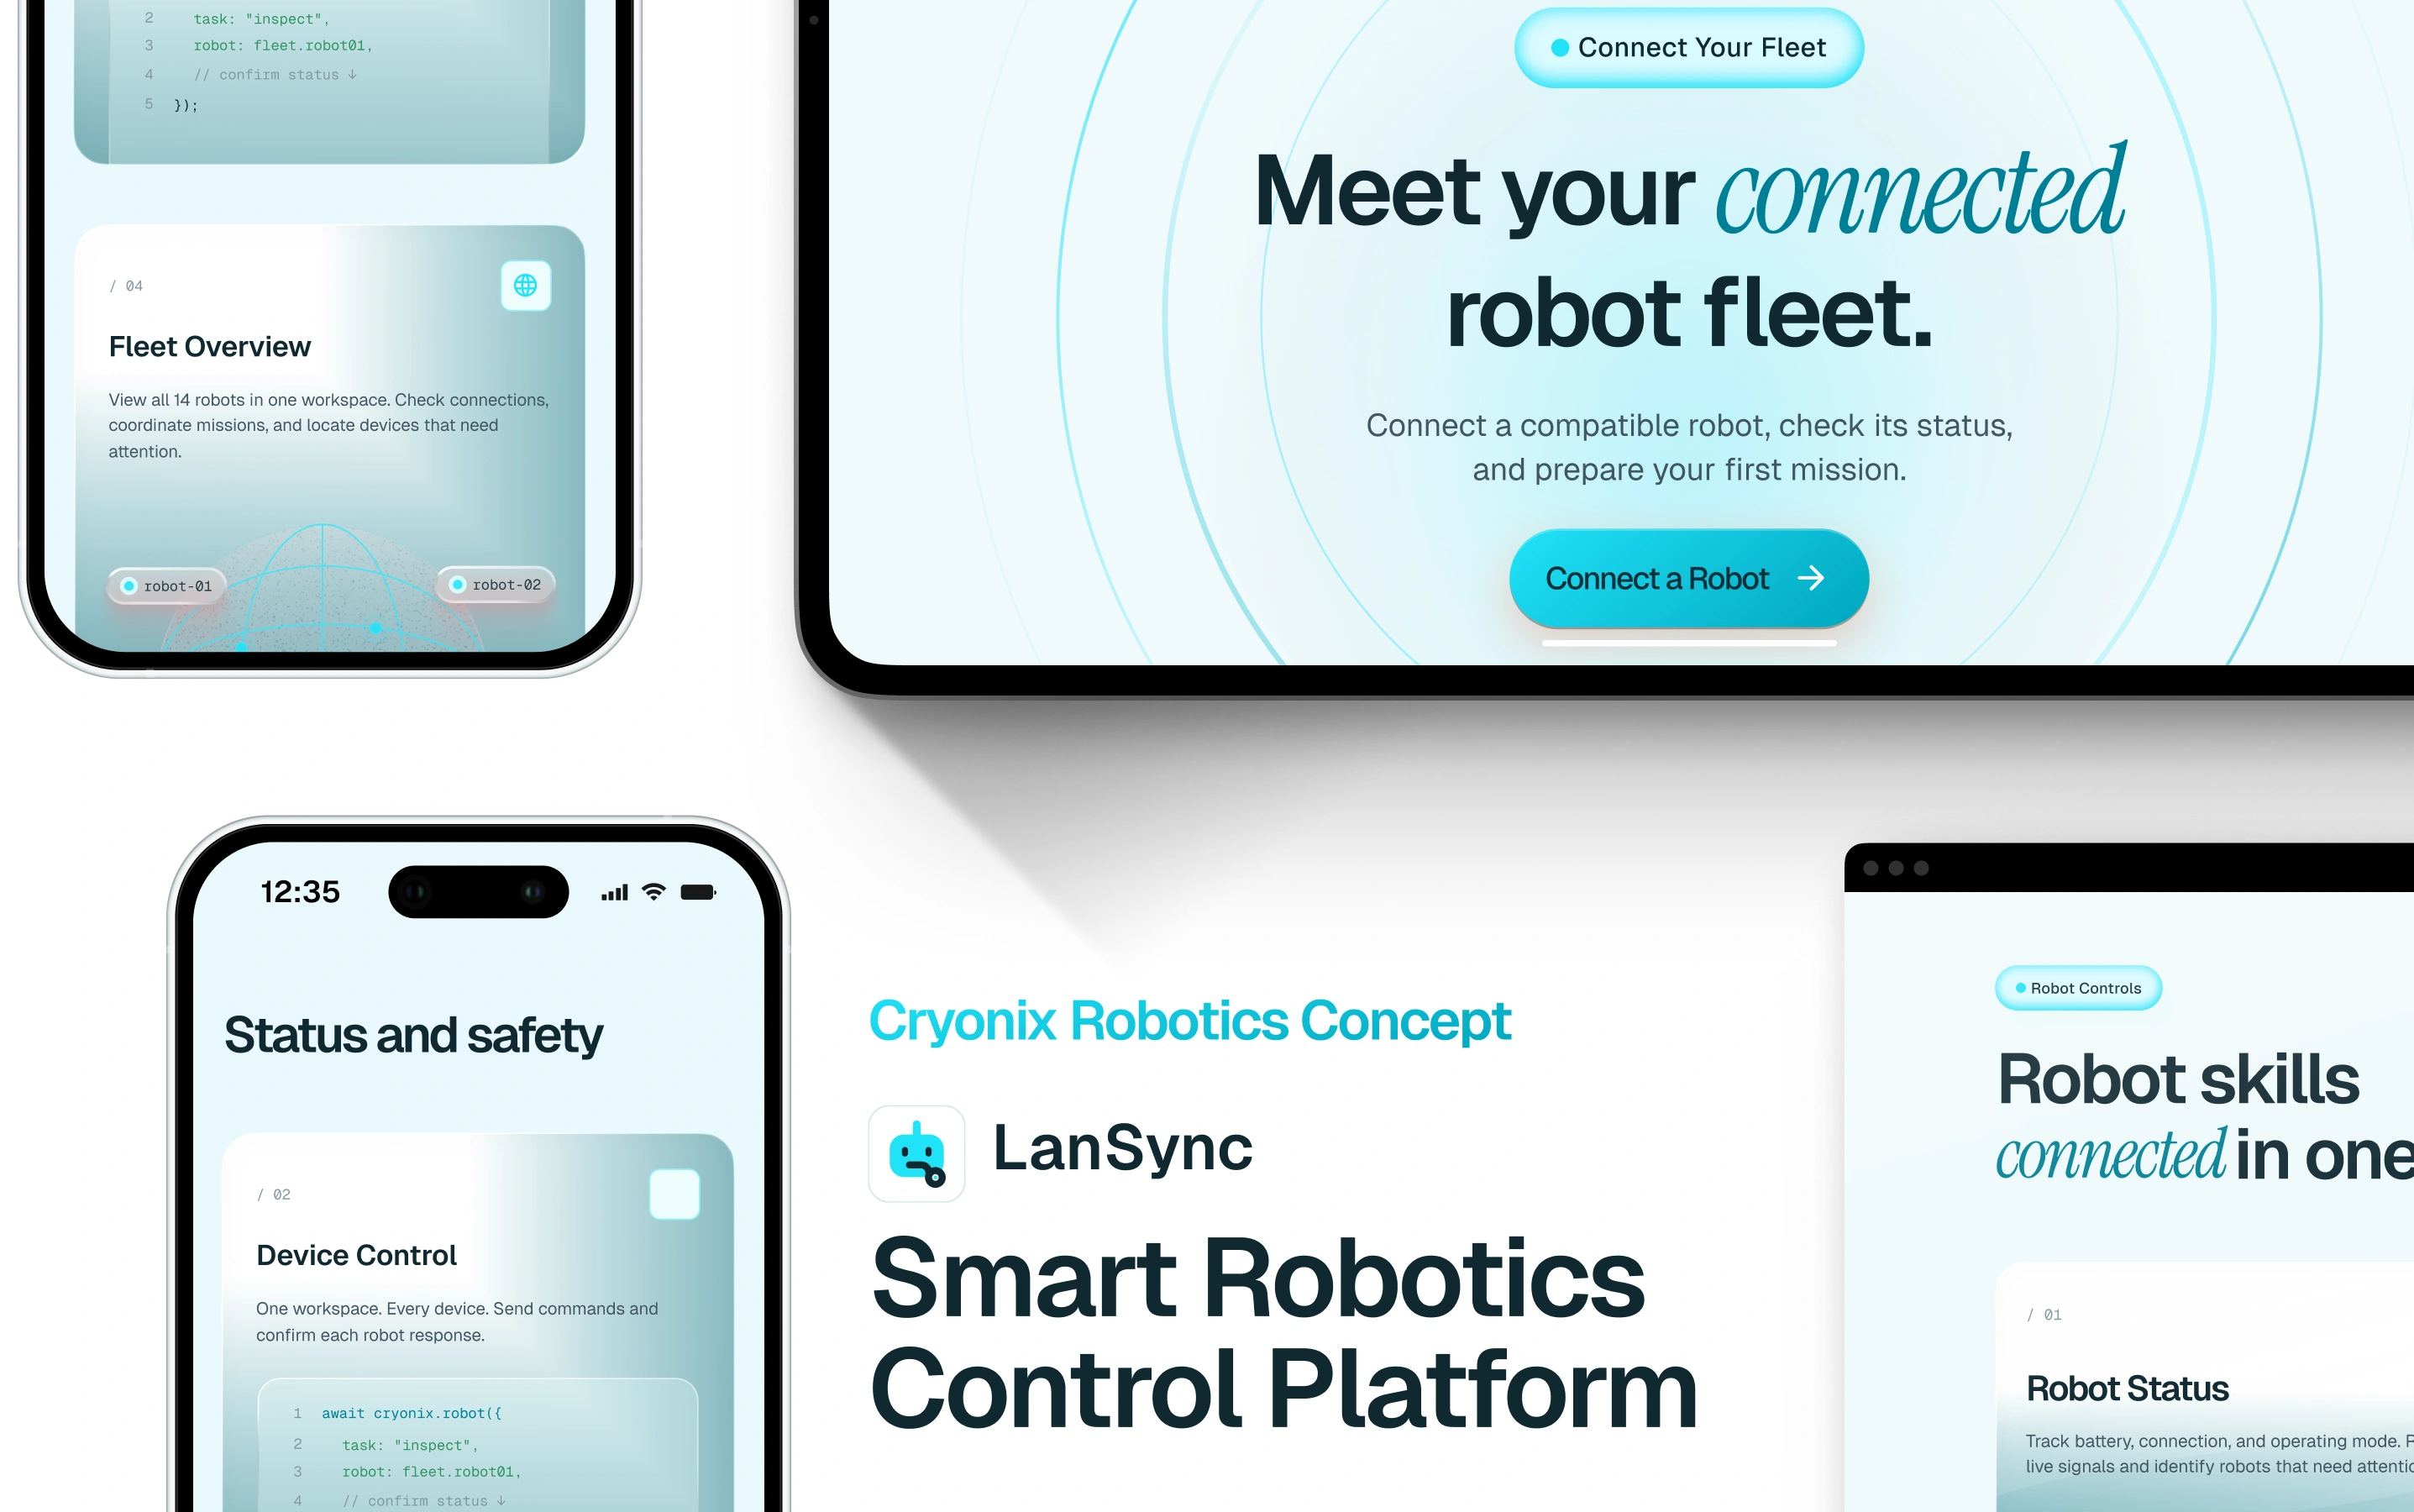
用一致的青蓝强调色、深色文字与卡片结构,将设备连接、状态概览和任务入口贯穿桌面与移动界面。概念展示中的数值均为示例。
INFORMATION ARCHITECTURE
顶部汇总在线设备、进行中任务与告警,先回答是否需要介入。状态同时使用文字与数值表达,避免只依赖颜色。
任务卡呈现任务名、关联设备、运行状态及进度,点击进入详情。设备与任务共同出现,减少在两个列表间来回查找。
自动回充与告警设置放在任务之后,区分即时任务和持续策略。开关需要反馈保存状态,失败时回退并说明原因。
桌面端适合比较多台设备、查看任务全貌与配置规则;移动端优先保留状态摘要、任务进度和快速入口。两端共享任务名称与状态语义,减少切换设备时的重新理解成本。
04 / PLATFORM EXPERIENCE
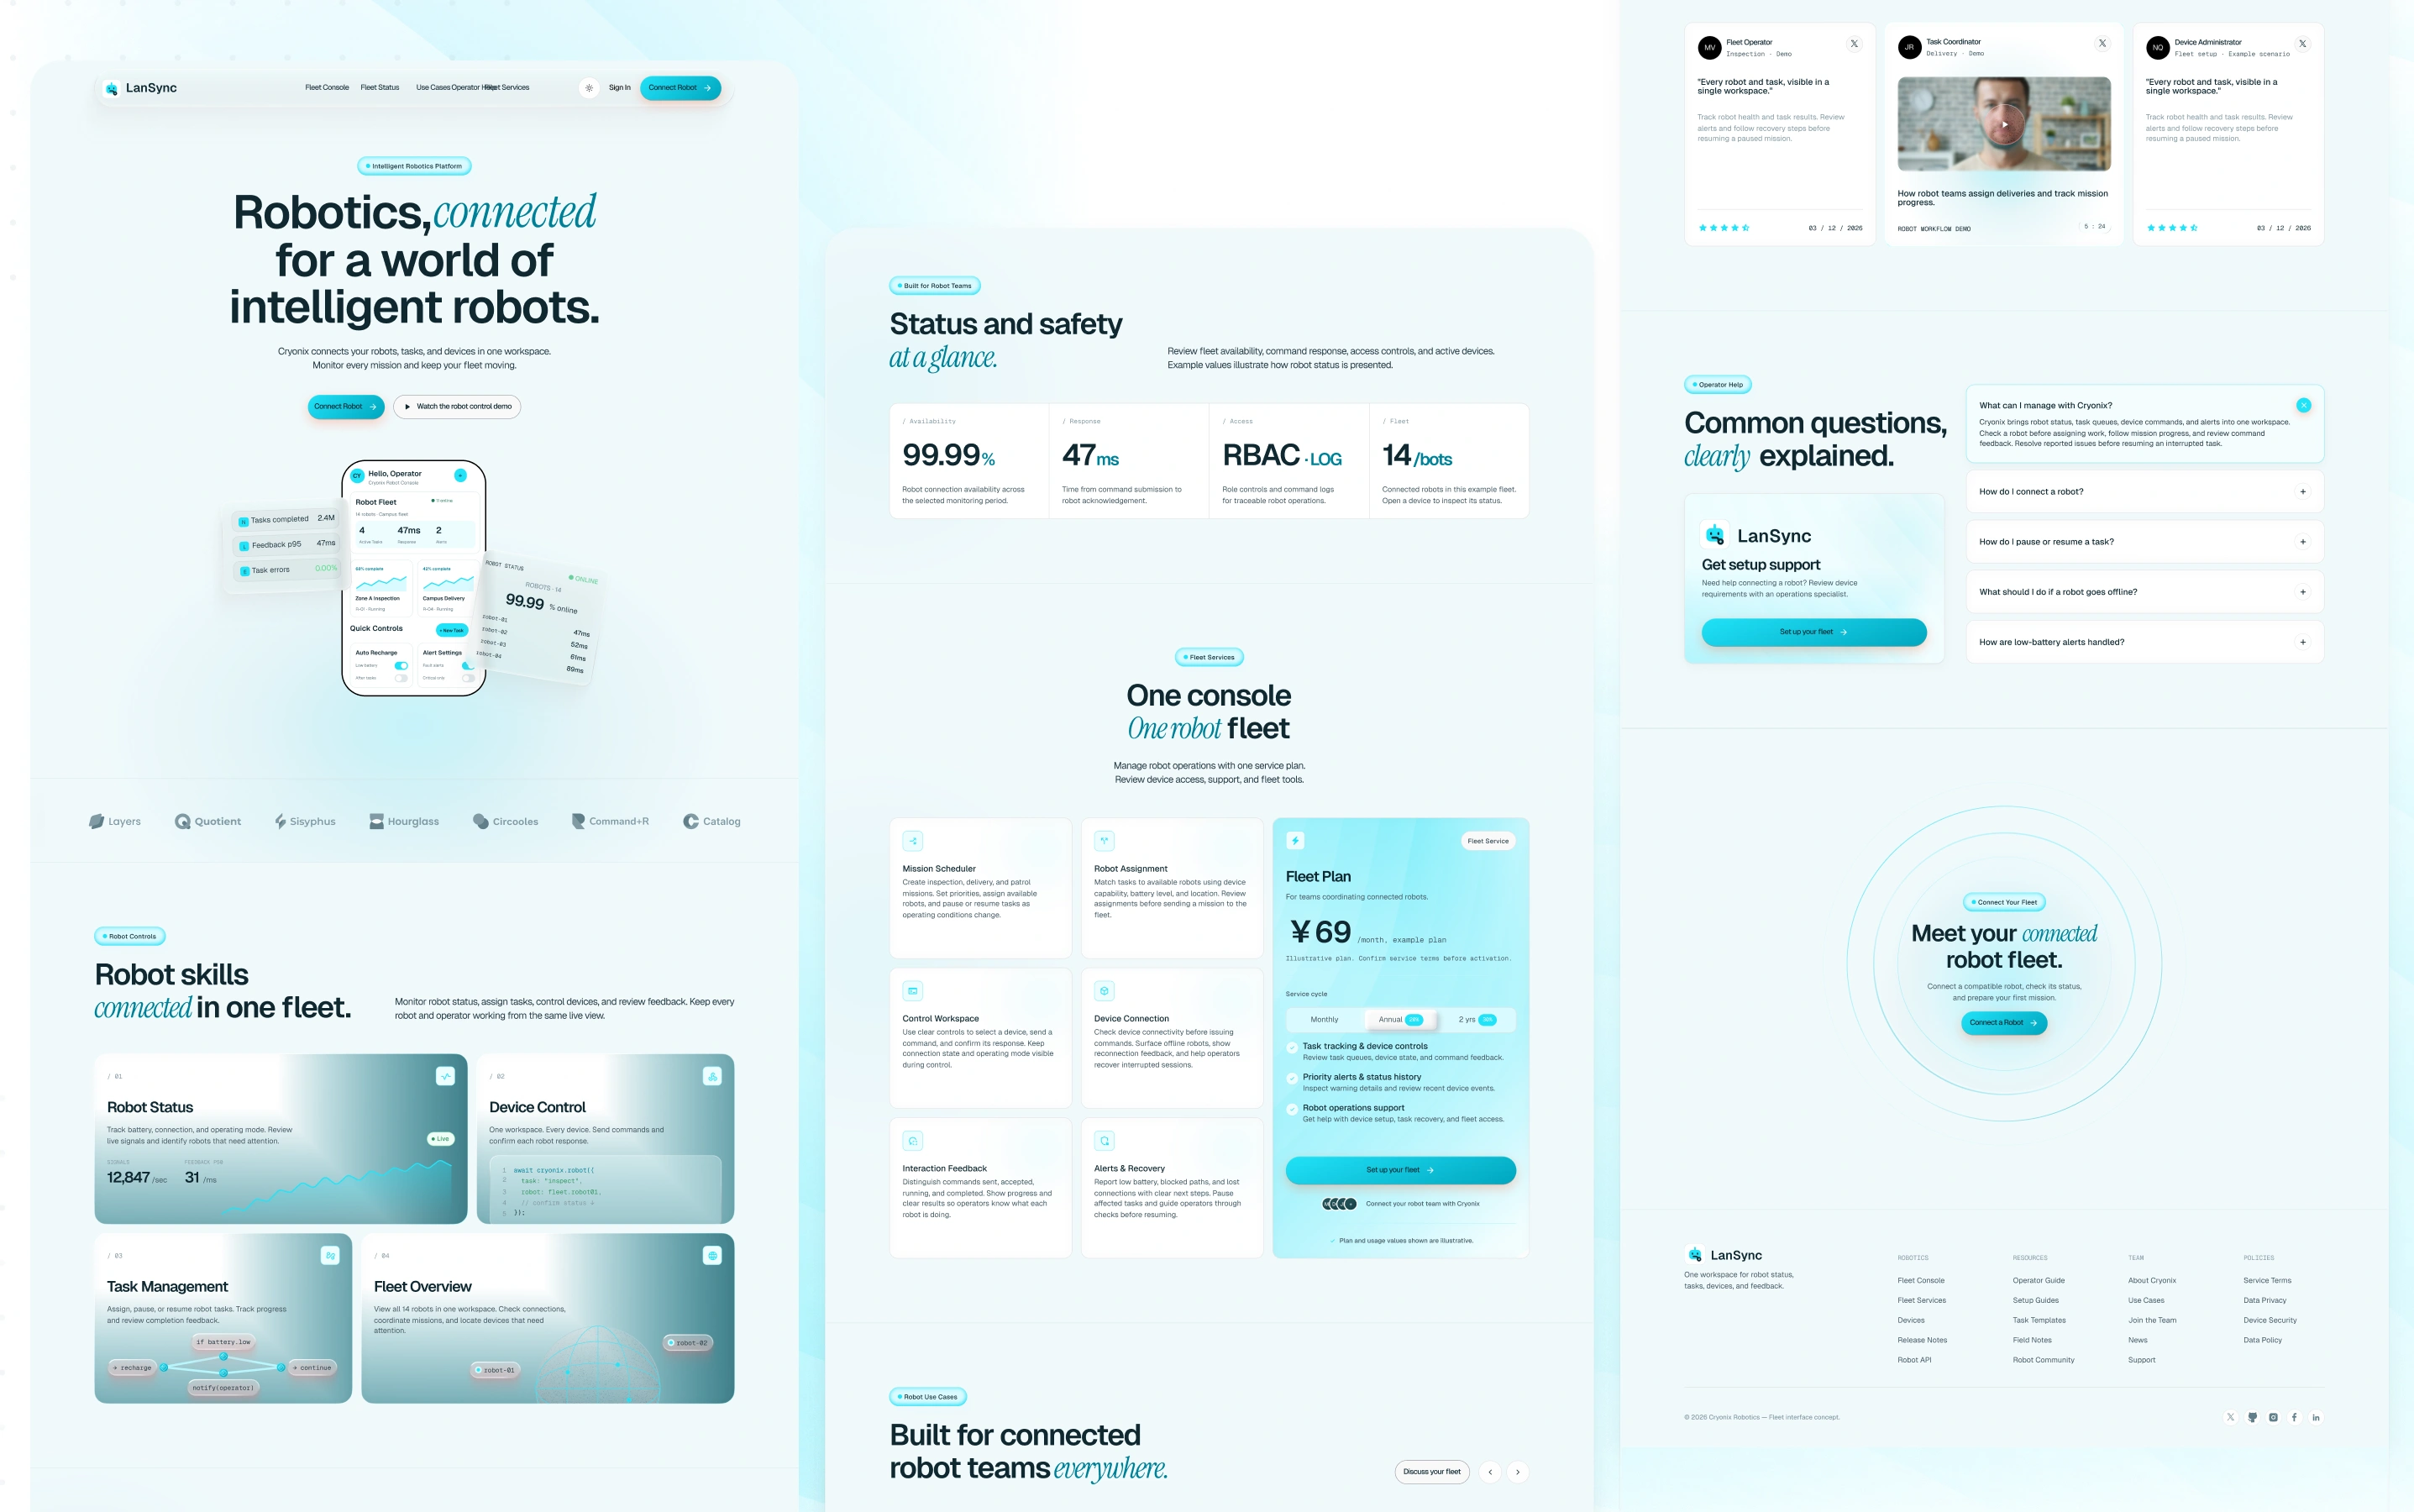
平台展示页依次解释能力、状态与安全、服务内容及常见问题。核心动作突出连接机器人,其余信息按阅读进程展开,帮助用户逐步建立理解。
TASK FLOW / 建议交互规则
字段错误定位到具体输入;设备不可用时展示原因与可选设备。保留已填写内容,避免重新创建。
将状态标为待确认,先查询原请求结果,再决定是否重试。界面不把网络超时直接描述为任务失败。
说明异常设备及受影响任务,并提供查看详情、暂停或人工处理路径。恢复前重新检查设备状态。
05 / DYNAMIC ISLAND
紧凑态展示任务标识和进度,展开态补充设备、任务状态及详情入口。重要控制留在应用内;数据过期需显示更新时间,结束任务时同步结束实时活动。本方案为概念适配,仍需真机验证。
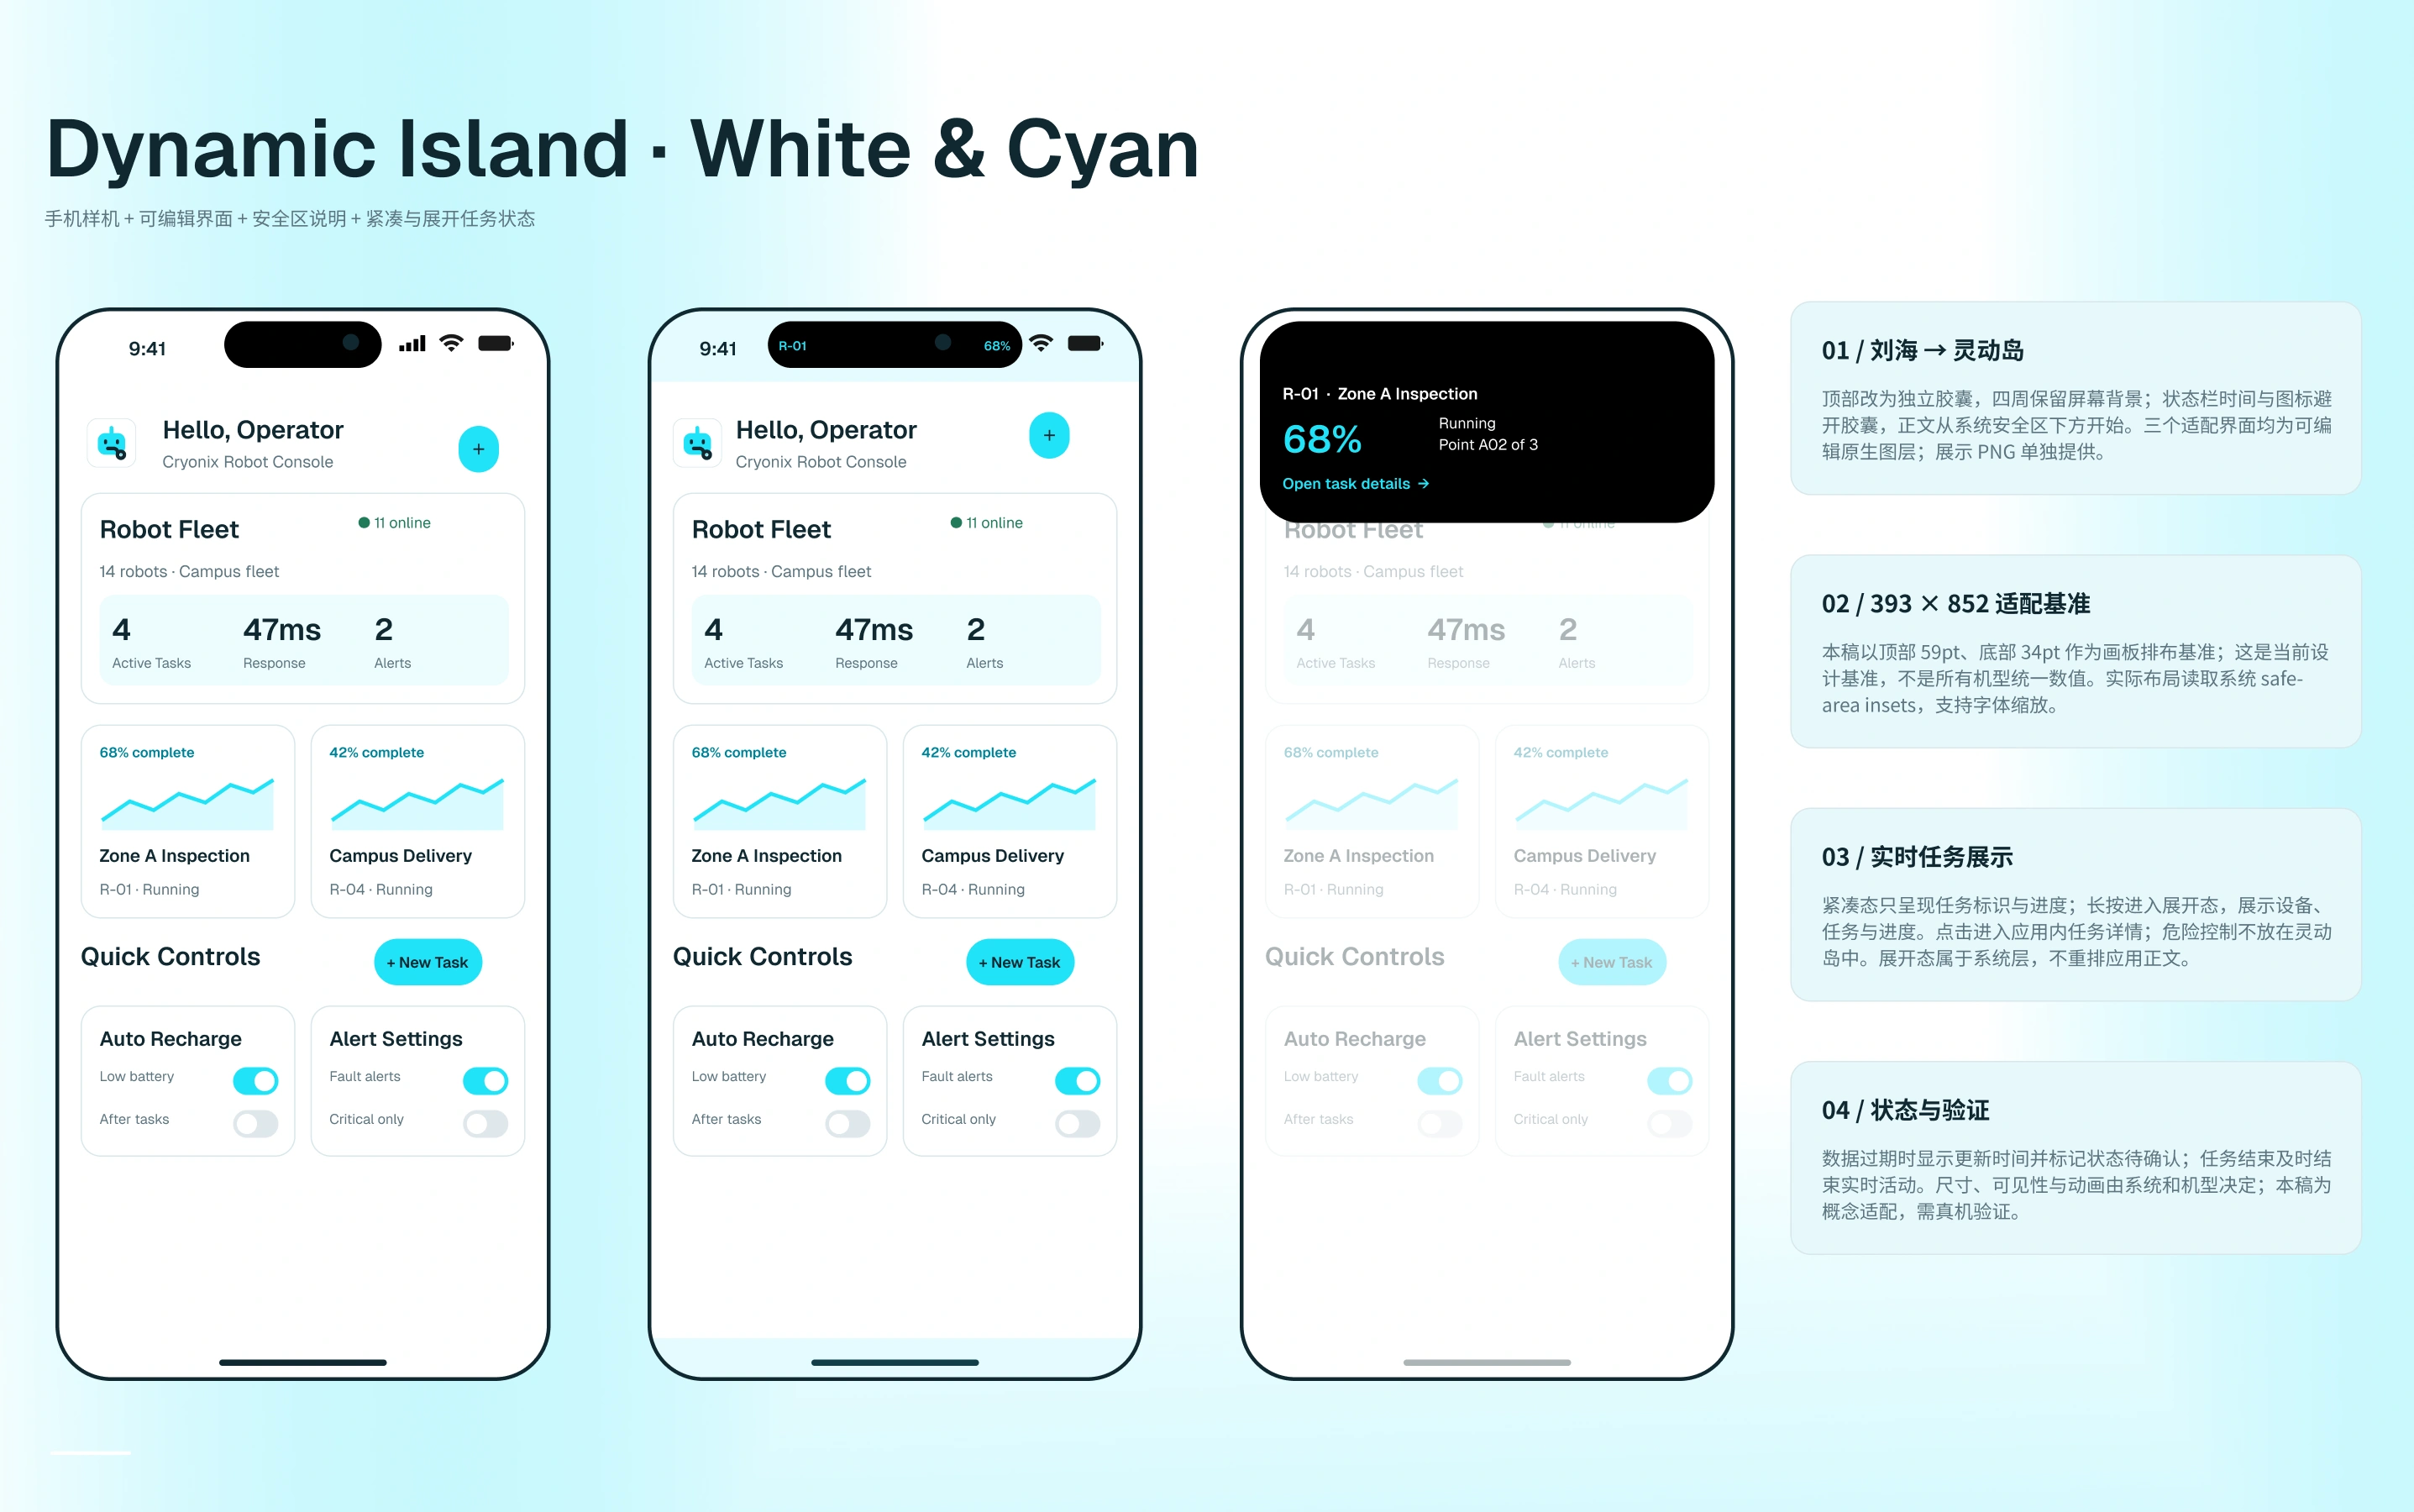
只保留设备或任务标识及进度,让用户在其他应用中也能快速判断任务是否仍在推进。
增加任务名称、运行状态与详情入口。进入应用后定位到同一任务,保持查看过程连续。
高风险设备控制回到应用中完成。过期数据明确标注;任务结束后结束实时活动。安全区与可读性仍需在不同机型上验证。
06 / VISUAL SYSTEM
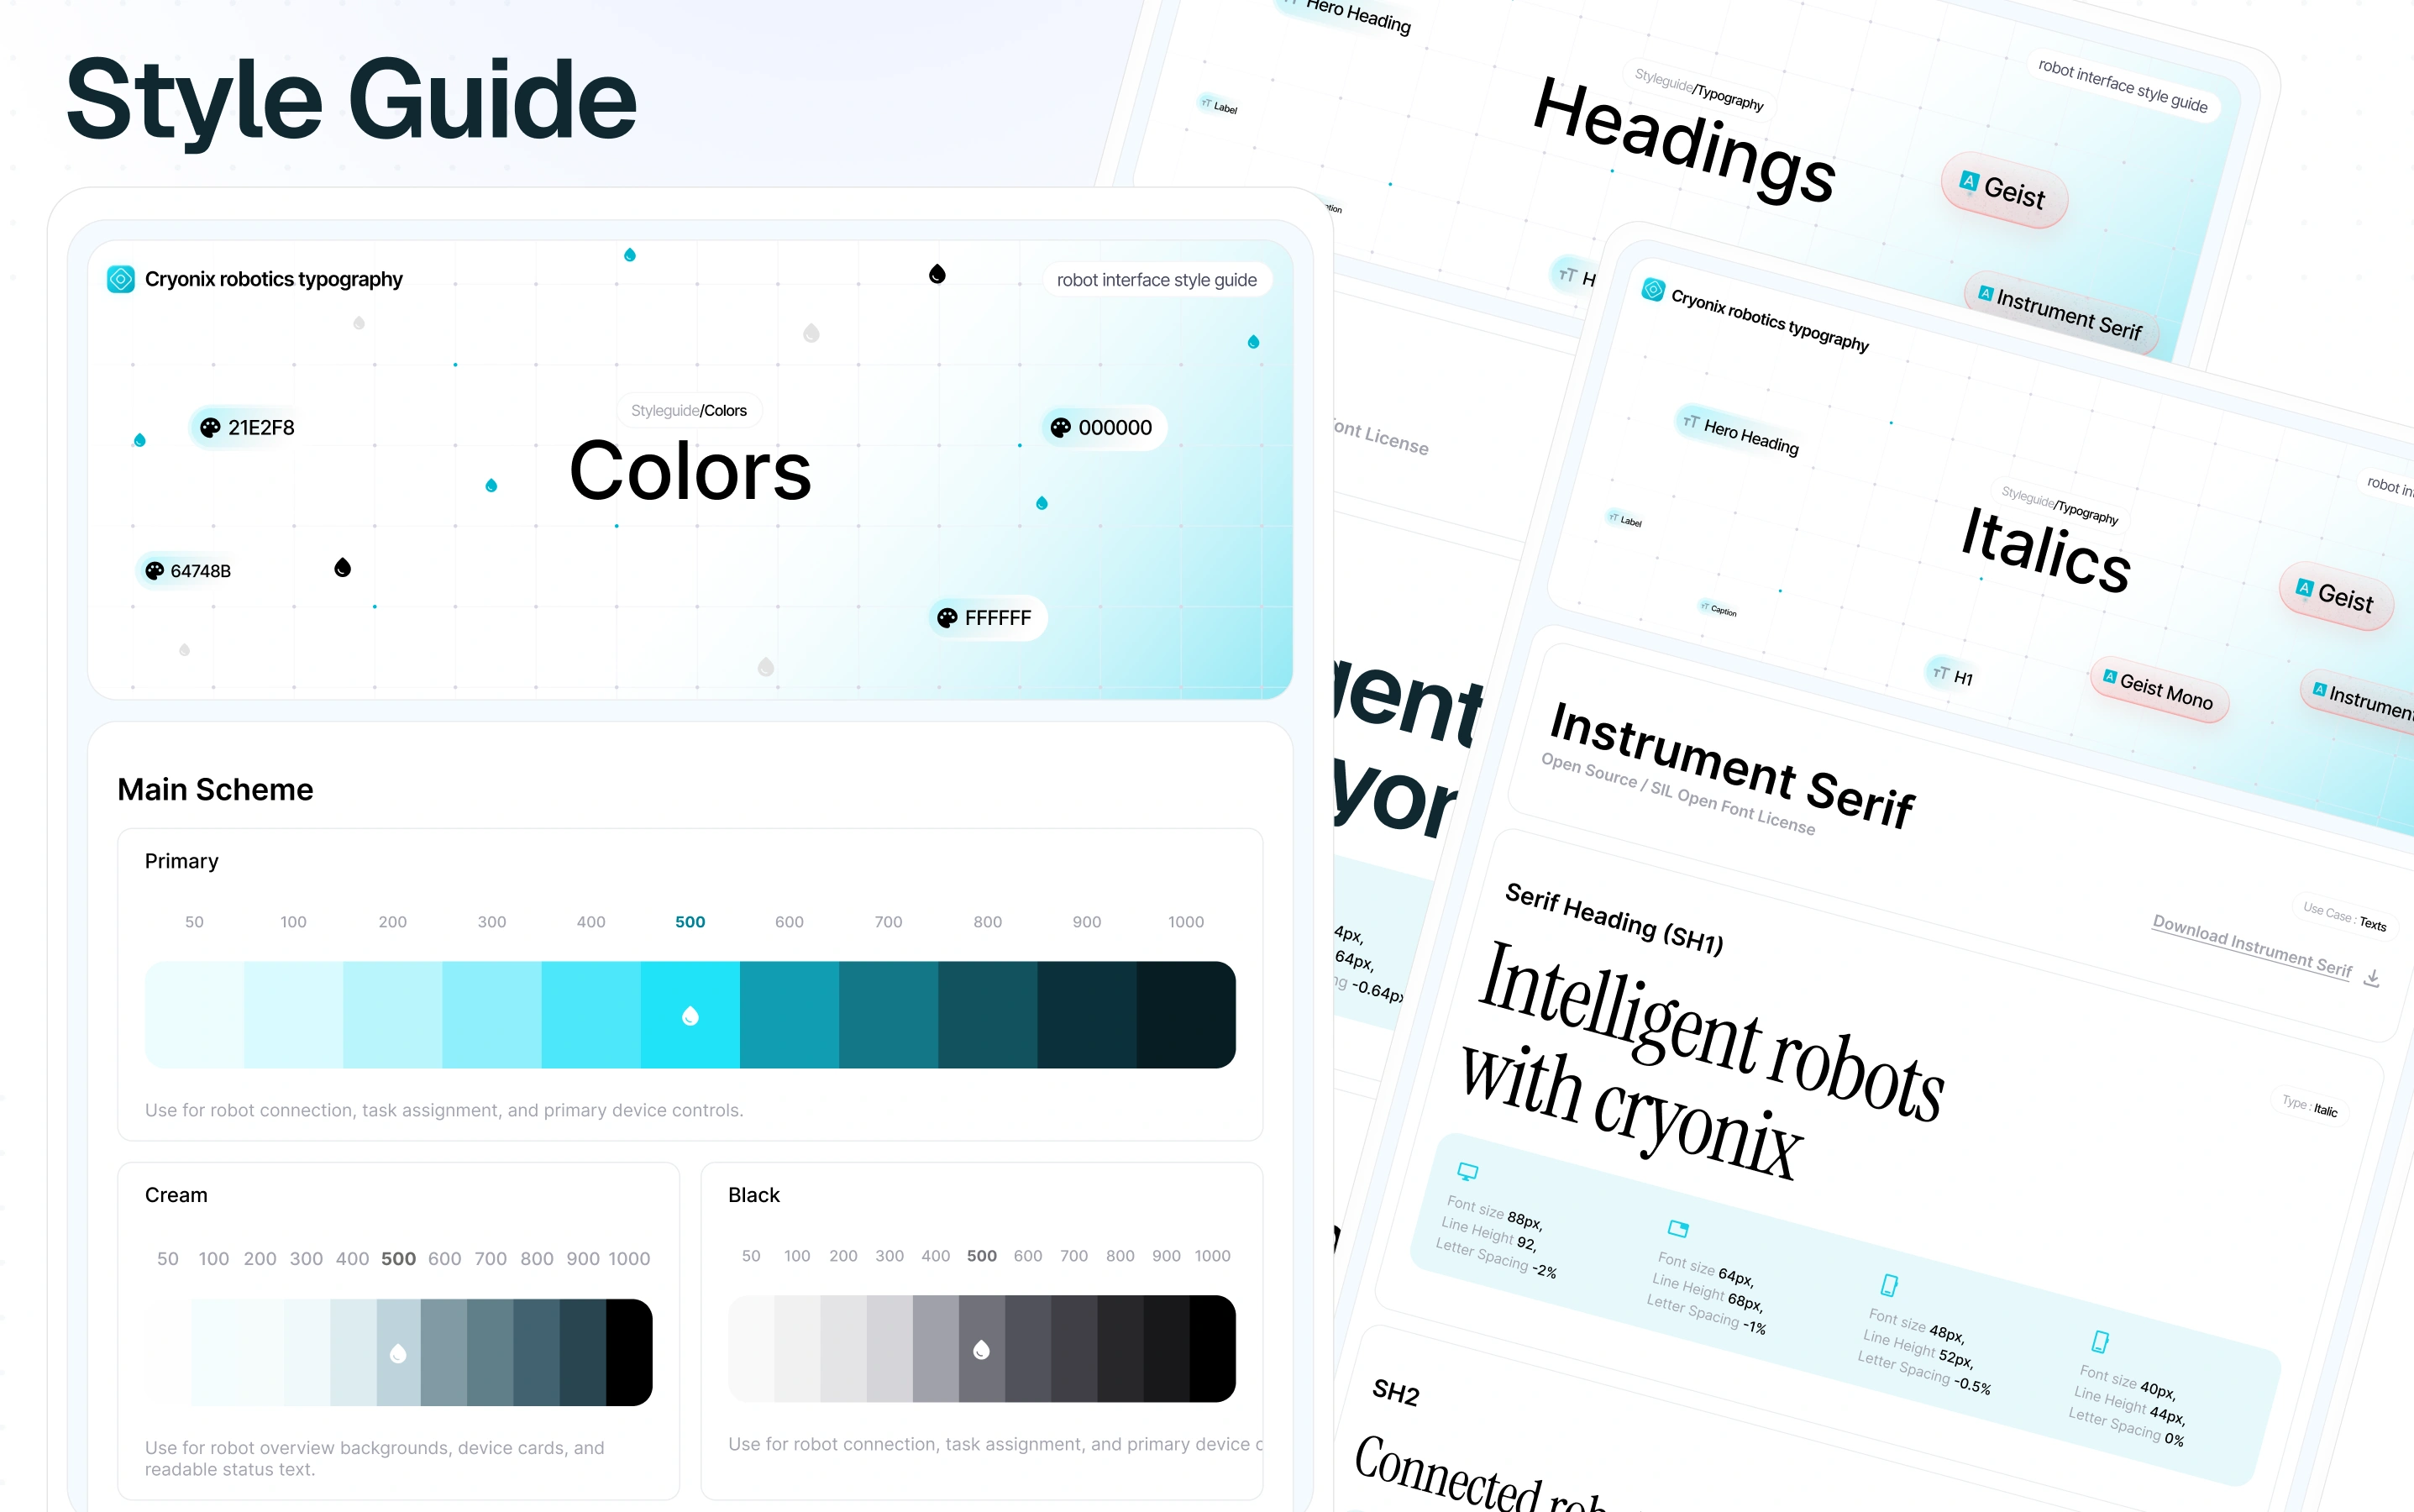
以 #21E2F8 为辅助强调色,用深色文字保证阅读清晰,浅青背景划分信息区域。无衬线字体承载操作与数据,衬线斜体用于展示页的品牌表达。
DESIGN RATIONALE
白色承载主体内容,#21E2F8 用于关键入口和进度强调。正文与关键数据使用深色,避免亮青色小字影响辨识。
任务名与状态优先,设备、电量、更新时间提供判断依据;日志和次要设置进入下一级,避免首页承载全部细节。
安排创建任务、辨认过期状态、处理回执超时三个测试任务,记录完成情况、误读和重复操作,再据此调整层级及反馈。当前尚无实测改进结论。